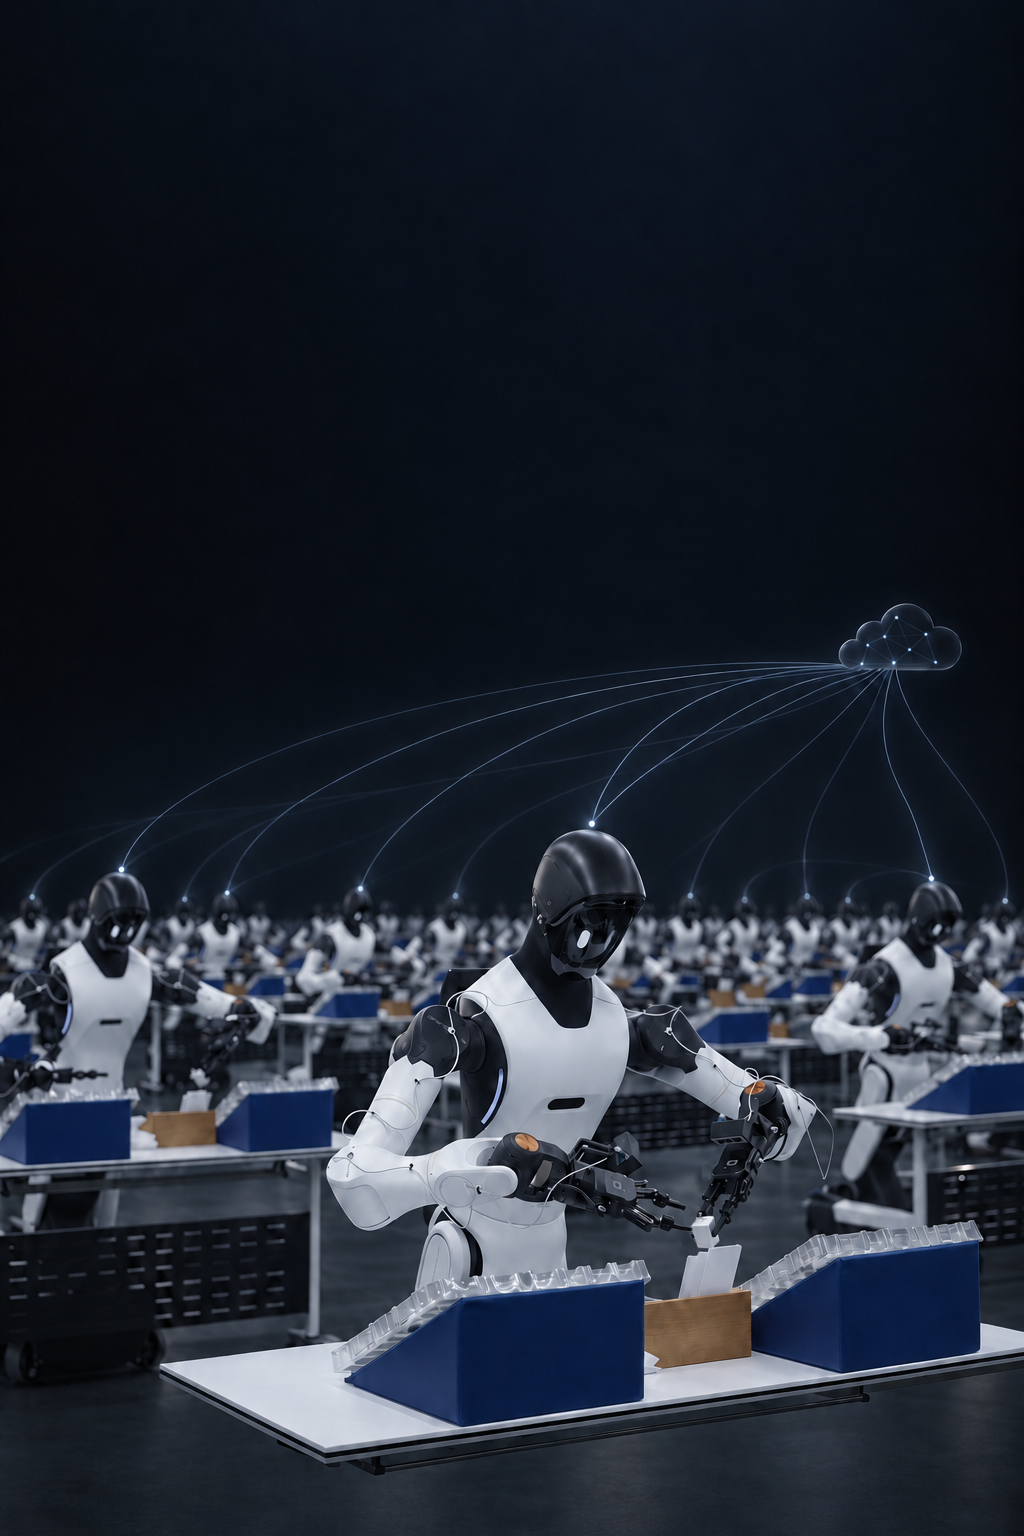
L'université Tsinghua, AgiBot et Infinigence AI ont présenté le 30 octobre 2026 CEL (Collective Experience Learning), une méthode dans laquelle les robots apprennent de l'expérience des autres, au lieu de dépendre uniquement de démonstrations humaines. CONFIRMÉ : l'annonce et les chiffres ci-dessous proviennent de la page officielle du projet et de son rapport technique sur arXiv, avec une couverture de la presse chinoise le même jour.
L'idée centrale est facile à comprendre et difficile à mettre en œuvre : chaque robot enregistre ce qui a fonctionné et ce qui a échoué pendant le travail réel. Les réussites entrent dans un fonds commun et servent de référence aux autres. Ainsi, un robot qui bute sur une étape peut retrouver un segment réussi d'un homologue dans une situation comparable, au lieu d'attendre qu'un expert montre la correction.
Deux composants soutiennent la méthode. FERT (Failure-guided Experience Retrieval Fine-Tuning) utilise les contextes d'échec comme requêtes pour trouver des expériences réussies et les prioriser dans l'entraînement. FATS (Fault-tolerant Asynchronous Training System) maintient la collecte en cours même lorsque des robots individuels sont hors ligne, avec une récupération locale via HotSwarm et une coordination des données via SwarmLink.
Le test a utilisé cinq tâches réelles : composition florale, pliage de vêtements, charge de téléphone, assemblage de tabouret et emballage de téléphone. Les politiques ont été évaluées sur deux robots AgiBot G2 qui n'avaient pas participé à la collecte des données d'entraînement, avec 60 essais par robot et sans intervention humaine. Selon le projet, le taux moyen de réussite a atteint 97,3 % après l'apprentissage collectif.
Le cas le plus marquant est celui de l'emballage de téléphone, une tâche industrielle longue, en plusieurs étapes. Là, le taux de réussite est passé de 79,2 % à 98,3 % sur 120 essais, et les échecs sont tombés de 25 à 2. Pour la charge de téléphone, il est passé de 60,0 % à 97,5 %. Le projet rapporte aussi un effet d'échelle : à temps de collecte par robot constant, élargir la flotte d'entraînement de 16 à 96 robots a porté la réussite de l'emballage de 86,7 % à 98,3 %.
Le fonctionnement à grande échelle a également été mesuré. Lors d'une session avec 96 robots, la flotte a collecté 9 834 épisodes malgré 30 incidents de panne touchant 22 robots, pour un coût estimé à seulement 1,3 % du temps total d'exploitation. C'est une donnée importante, car les grandes flottes ont tendance à tomber en panne davantage en valeur absolue ; l'objectif du système est d'empêcher qu'une panne locale arrête tout l'apprentissage.
Une limite importante doit être lue clairement : les résultats sont ceux communiqués par l'équipe elle-même, sans reproduction indépendante pour l'instant. Les humains restent aussi dans la boucle, en fournissant des étiquettes de réussite ou d'échec, en réinitialisant les environnements et en supervisant la phase initiale. CEL réduit la dépendance aux démonstrations d'experts, mais ne supprime pas la supervision humaine.
Pour les lecteurs de Geekiki, l'intérêt réside dans le déplacement du goulot d'étranglement. Si l'expérience d'une flotte peut être réutilisée en toute sécurité, entraîner des robots à des tâches physiques pourrait dépendre moins des heures rares d'experts, et davantage d'un processus dans lequel la pratique collective, mesurée sur des tâches réelles, devient elle-même le matériau d'apprentissage.
Crédit image : projet CEL, de Tsinghua University, AgiBot et Infinigence AI.
Sources: Projet CEL : Learning from Fleet Experience ; Rapport technique sur arXiv ; PE Daily, 30 octobre 2026 ; Sina Finance / Beijing News Shell Finance, 30 octobre 2026
Transparence : cet article a été produit avec l'aide de l'intelligence artificielle, à partir du recoupement de publications publiques et de sources internet. Les résultats présentés sont ceux communiqués par l'équipe du projet et n'ont pas encore fait l'objet d'une reproduction indépendante. Consultez les sources originales pour vérifier les détails.
Muse