La Universidad Tsinghua, AgiBot e Infinigence AI presentaron el 30 de octubre de 2026 CEL (Collective Experience Learning), un método en el que los robots aprenden de la experiencia de los demás, en lugar de depender solo de demostraciones humanas. CONFIRMADO: el anuncio y las cifras siguientes provienen de la página oficial del proyecto y de su informe técnico en arXiv, con cobertura de la prensa china el mismo día.
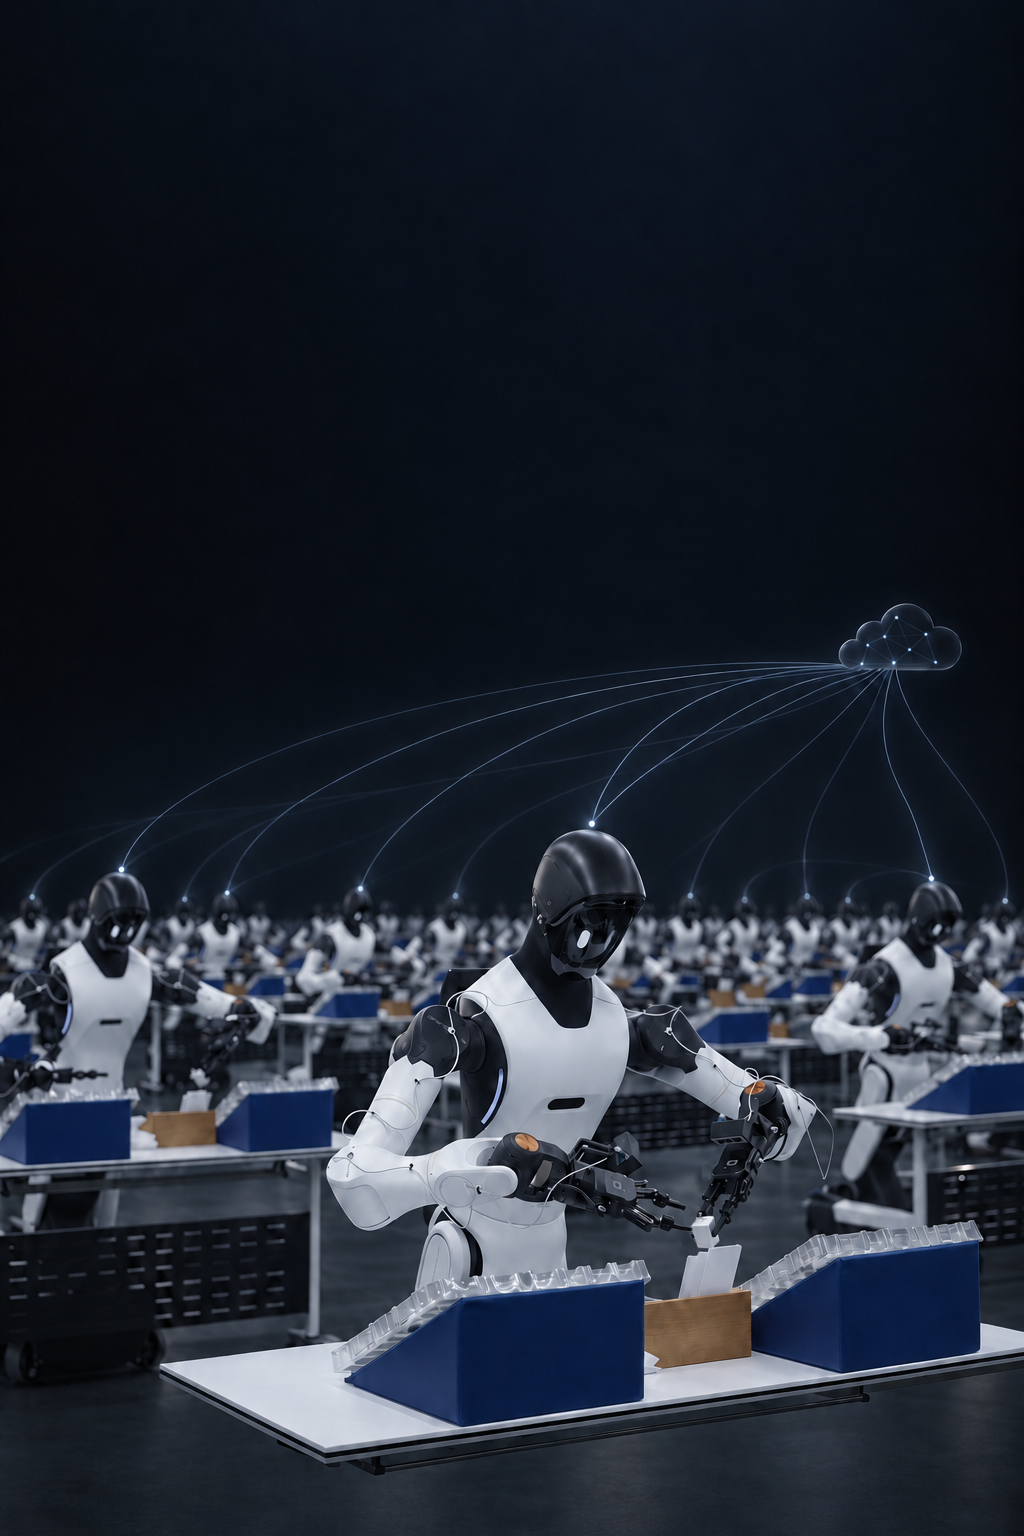
La idea central es fácil de entender y difícil de ejecutar: cada robot registra lo que funcionó y lo que falló durante el trabajo real. Los aciertos entran en un acervo colectivo y sirven de referencia para los demás. Así, un robot que tropieza en un paso puede recuperar un fragmento exitoso de un compañero en una situación parecida, en lugar de esperar a que un experto demuestre la corrección.
Dos componentes sostienen el método. FERT (Failure-guided Experience Retrieval Fine-Tuning) usa los contextos de fallo como consulta para encontrar experiencias exitosas y priorizarlas en el entrenamiento. FATS (Fault-tolerant Asynchronous Training System) mantiene la recolección en marcha incluso cuando robots individuales se desconectan, con recuperación local mediante HotSwarm y coordinación de datos mediante SwarmLink.
La prueba usó cinco tareas reales: arreglo floral, doblar ropa, cargar un teléfono, montar un taburete y empacar un teléfono. Las políticas se evaluaron en dos robots AgiBot G2 que no participaron en la recolección de datos de entrenamiento, con 60 pruebas por robot y sin intervención humana. Según el proyecto, la tasa media de éxito llegó al 97,3% tras el aprendizaje colectivo.
El caso más fuerte es el del empaque de teléfonos, una tarea industrial larga y con varias etapas en secuencia. Allí, la tasa de éxito subió del 79,2% al 98,3% en 120 pruebas, y los fallos bajaron de 25 a 2. En la carga de teléfonos, el salto fue del 60,0% al 97,5%. El proyecto también reporta un efecto de escala: manteniendo fijo el tiempo de recolección por robot, ampliar la flota de entrenamiento de 16 a 96 robots elevó el éxito en el empaque del 86,7% al 98,3%.
La operación a escala también se midió. En una corrida con 96 robots, la flota recolectó 9.834 episodios a pesar de 30 incidentes de fallo en 22 robots, con un costo estimado de solo el 1,3% del tiempo total de operación. Es un dato relevante porque las flotas grandes tienden a fallar más en números absolutos; el objetivo del sistema es impedir que un fallo local detenga todo el aprendizaje.
Hay un límite importante, y debe leerse con claridad: los resultados son los divulgados por el propio equipo, aún sin reproducción independiente. Los humanos también siguen en el proceso, aportando etiquetas de éxito o fallo, reiniciando entornos y supervisando la fase inicial. CEL reduce la dependencia de demostraciones de expertos, pero no elimina la supervisión humana.
Para los lectores de Geekiki, el valor está en el cambio de cuello de botella. Si la experiencia de una flota puede reutilizarse con seguridad, entrenar robots para tareas físicas puede depender menos de horas escasas de expertos, y más de un proceso en el que la práctica colectiva, medida en tareas reales, se convierte en el propio material de aprendizaje.
Crédito de la imagen: proyecto CEL, de Tsinghua University, AgiBot e Infinigence AI.
Fuentes: Proyecto CEL: Learning from Fleet Experience; Informe técnico en arXiv; PE Daily, 30 de octubre de 2026; Sina Finance / Beijing News Shell Finance, 30 de octubre de 2026
Transparencia: este artículo se produjo con ayuda de inteligencia artificial, a partir del cruce de publicaciones públicas y fuentes de internet. Los resultados presentados son los divulgados por el equipo del proyecto y aún no han sido reproducidos de forma independiente. Consulte las fuentes originales para verificar los detalles.
Muse