Die Tsinghua-Universität, AgiBot und Infinigence AI haben am 30. Oktober 2026 CEL (Collective Experience Learning) vorgestellt, eine Methode, bei der Roboter aus den Erfahrungen der anderen lernen, statt nur auf menschliche Demonstrationen angewiesen zu sein. BESTÄTIGT: Die Ankündigung und die folgenden Zahlen stammen von der offiziellen Projektseite und dem technischen Bericht auf arXiv, mit Berichterstattung der chinesischen Presse am selben Tag.
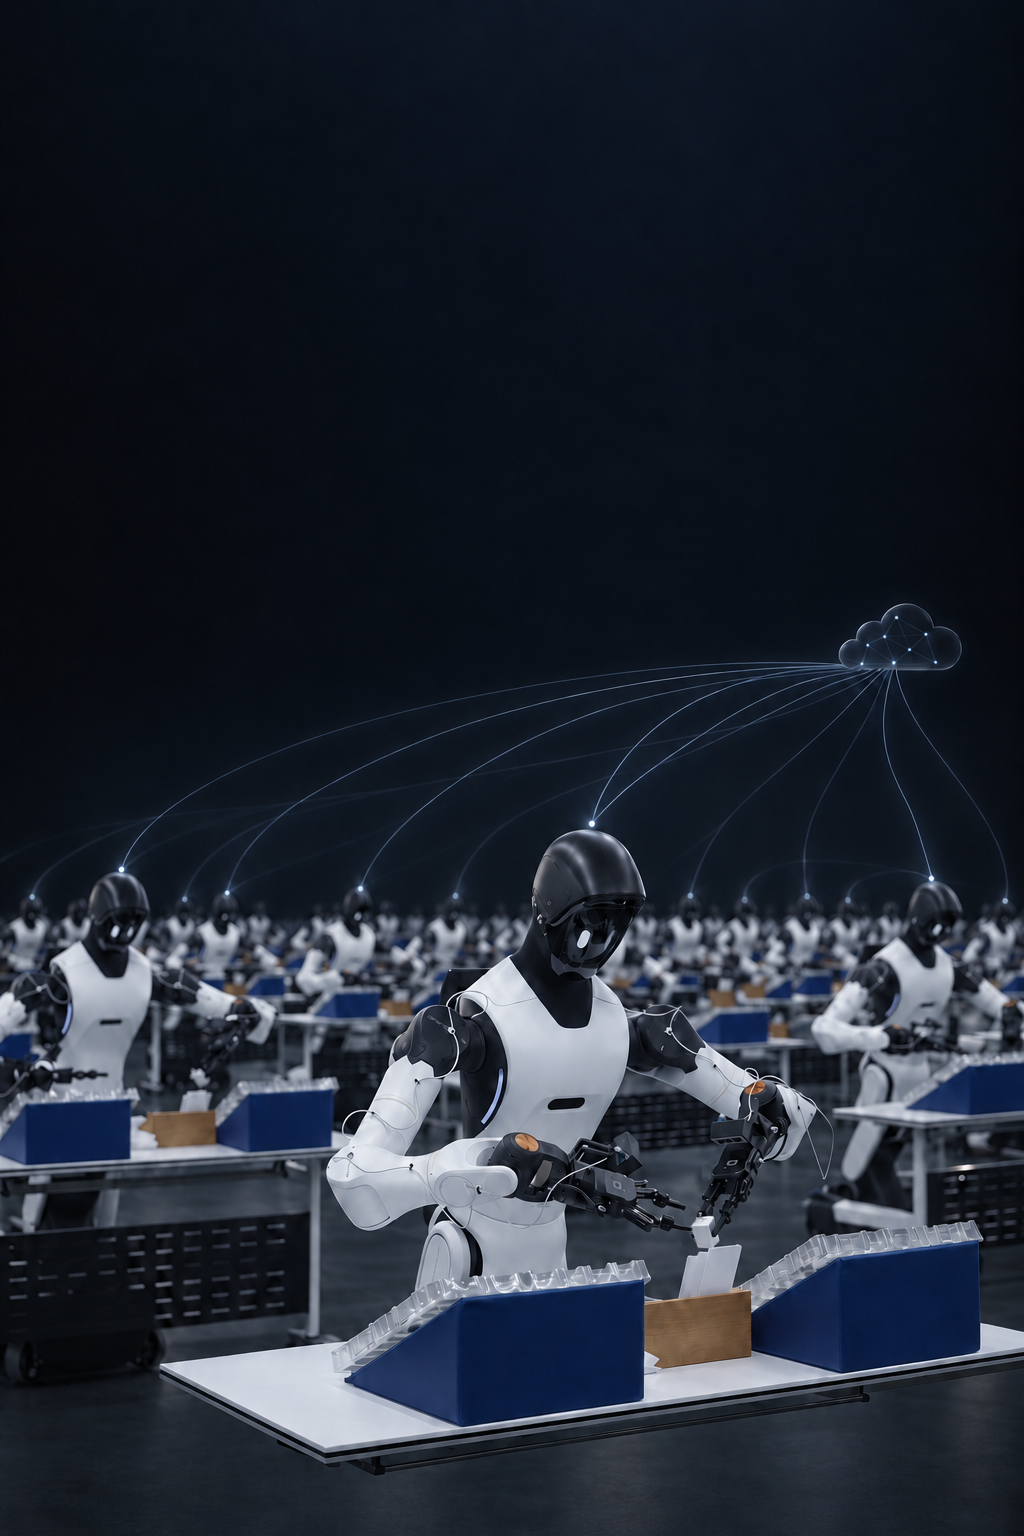
Die Kernidee ist leicht zu verstehen und schwer umzusetzen: Jeder Roboter zeichnet auf, was bei der echten Arbeit funktioniert hat und was gescheitert ist. Erfolge fließen in einen gemeinsamen Pool und werden zur Referenz für die anderen. So kann ein Roboter, der an einem Schritt scheitert, ein erfolgreiches Segment eines Kollegen in einer ähnlichen Situation abrufen, statt darauf zu warten, dass ein Experte die Korrektur vorführt.
Zwei Komponenten stützen die Methode. FERT (Failure-guided Experience Retrieval Fine-Tuning) nutzt Fehlerkontexte als Anfragen, um erfolgreiche Erfahrungen zu finden und im Training zu priorisieren. FATS (Fault-tolerant Asynchronous Training System) hält die Datensammlung auch dann am Laufen, wenn einzelne Roboter offline gehen, mit lokaler Wiederherstellung über HotSwarm und Datenkoordination über SwarmLink.
Der Test nutzte fünf reale Aufgaben: Blumenarrangement, Wäschefalten, Handyaufladen, Hockermontage und Handyverpackung. Die Strategien wurden an zwei AgiBot-G2-Robotern bewertet, die nicht an der Sammlung der Trainingsdaten beteiligt waren, mit jeweils 60 Versuchen und ohne menschliches Eingreifen. Nach Angaben des Projekts erreichte die mittlere Erfolgsquote nach dem kollektiven Lernen 97,3 %.
Der stärkste Fall ist die Handyverpackung, eine lange industrielle Aufgabe mit mehreren Schritten. Dort stieg die Erfolgsquote in 120 Versuchen von 79,2 % auf 98,3 %, und die Fehler sanken von 25 auf 2. Beim Handyaufladen sprang sie von 60,0 % auf 97,5 %. Das Projekt berichtet auch über einen Skalierungseffekt: Bei konstanter Sammelzeit pro Roboter hob die Erweiterung der Trainingsflotte von 16 auf 96 Roboter den Erfolg bei der Verpackung von 86,7 % auf 98,3 %.
Auch der Betrieb im großen Maßstab wurde gemessen. In einem Lauf mit 96 Robotern sammelte die Flotte 9.834 Episoden, trotz 30 Fehlerfällen bei 22 Robotern, bei geschätzten Kosten von nur 1,3 % der gesamten Betriebszeit. Das ist relevant, weil große Flotten in absoluten Zahlen tendenziell häufiger ausfallen; Ziel des Systems ist es, zu verhindern, dass ein lokaler Fehler das gesamte Lernen stoppt.
Eine wichtige Grenze muss klar gelesen werden: Die Ergebnisse stammen vom Team selbst und wurden bisher nicht unabhängig reproduziert. Auch Menschen bleiben im Prozess: Sie vergeben Erfolgs- oder Misserfolgsetiketten, setzen Umgebungen zurück und überwachen die Anfangsphase. CEL verringert die Abhängigkeit von Expertendemonstrationen, beseitigt die menschliche Aufsicht aber nicht.
Für Geekiki-Leser liegt der Wert in der Verlagerung des Engpasses. Wenn die Erfahrung einer Flotte sicher wiederverwendet werden kann, hängt das Training von Robotern für physische Aufgaben möglicherweise weniger von knappen Expertenstunden ab — und mehr von einem Prozess, in dem kollektive Praxis, gemessen an realen Aufgaben, selbst zum Lernmaterial wird.
Bildnachweis: CEL-Projekt von Tsinghua University, AgiBot und Infinigence AI.
Quellen: CEL-Projekt: Learning from Fleet Experience; Technischer Bericht auf arXiv; PE Daily, 30. Oktober 2026; Sina Finance / Beijing News Shell Finance, 30. Oktober 2026
Transparenz: Dieser Artikel wurde mit Hilfe künstlicher Intelligenz erstellt, auf der Grundlage öffentlich zugänglicher Veröffentlichungen und Internetquellen. Die dargestellten Ergebnisse stammen vom Projektteam und wurden noch nicht unabhängig reproduziert. Prüfen Sie die Originalquellen, um die Details zu verifizieren.
Muse