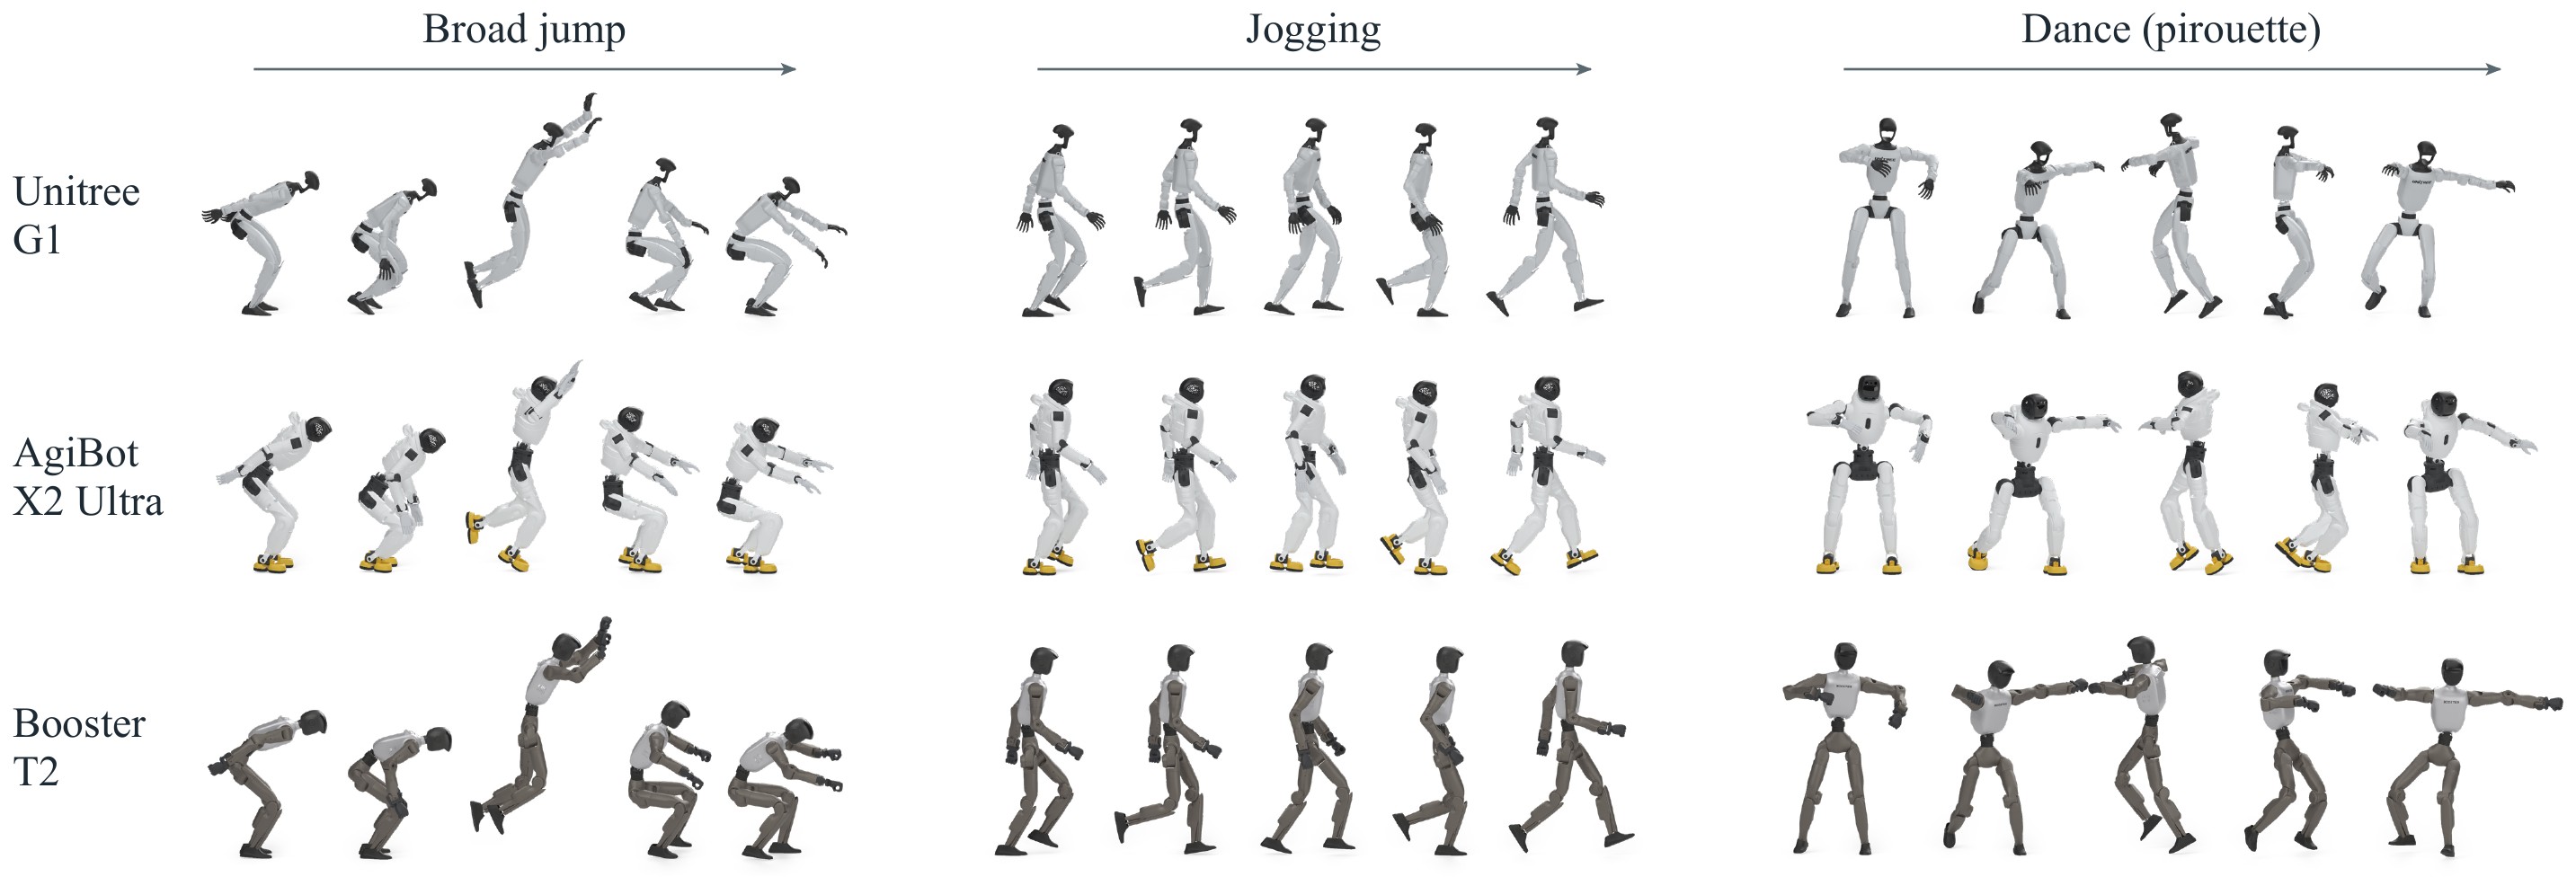
Des chercheurs du California Institute of Technology (Caltech) et du Georgia Institute of Technology ont présenté MorphMimic, un système qui utilise un seul modèle du monde et une seule politique de contrôle pour trois robots humanoïdes aux corps différents : l'Unitree G1, l'AgiBot X2 Ultra et le Booster T2. Au lieu d'entraîner un contrôleur dédié pour chaque machine, le projet traite le corps du robot comme une entrée du modèle.
Le défi est bien connu en robotique : les humanoïdes dont la géométrie, la masse et les actionneurs diffèrent exigent généralement leurs propres contrôleurs, ce qui rend le développement coûteux et lent. MorphMimic projette les articulations de chaque robot sur une disposition canonique commune, avec 14 corps suivis, et alimente la politique avec un descripteur de 125 valeurs portant sur l'actionnement, la géométrie et la masse. Le même réseau apprend ainsi à générer des commandes adaptées à chaque corps.
Le système prolonge SuperMimic, une méthode qui entraîne le suivi de mouvements dans un modèle du monde différentiable. Pour l'évaluation, les chercheurs ont utilisé 128 786 clips de mouvement communs aux trois robots. Le modèle unifié est resté à 0,02 près du rendement moyen des contrôleurs spécialistes dans les six combinaisons robot-interface testées, avec des taux de survie de 99,7 % à 99,9 % en simulation.
Le contraste avec un contrôleur entraîné uniquement sur le G1 est frappant : appliqué aux autres robots sans nouvel entraînement, il a pratiquement échoué sur le Booster T2, avec une survie inférieure à 2,1 % dans toutes les configurations. Ce résultat conforte la thèse du projet : c'est l'entraînement avec les trois corps dès le départ qui permet le transfert, et non la simple adaptation d'un spécialiste après coup.
Une limite importante doit être soulignée. La plupart des résultats ont été obtenus en simulation, sous MuJoCo, et la validation matérielle n'a été réalisée que sur l'Unitree G1, qui a dansé, marché et suivi un opérateur en téléopération. Selon la page du projet, le matériel de l'AgiBot X2 Ultra et du Booster T2 reste en attente. Autrement dit, MorphMimic est pour l'instant une démonstration de recherche prometteuse du contrôle partagé, et non un produit fini pour n'importe quel humanoïde.
Si l'approche se confirme sur davantage de plateformes réelles, elle pourrait réduire le coût de développement des humanoïdes : les nouveaux robots hériteraient de compétences de mouvement déjà apprises, au lieu d'exiger un contrôleur construit de zéro. Les auteurs ont rendu public le code du projet.
Fontes
- MorphMimic — página oficial do projeto (Caltech / Georgia Tech)
- MorphMimic — artigo técnico (PDF)
- RoboHorizon — MorphMimic's 'Universal' AI Brain Controls a Zoo of Humanoid Robots
Crédit image : équipe MorphMimic (Caltech / Georgia Tech), via la page officielle du projet.
Transparence : cet article a été produit avec l'aide de l'intelligence artificielle et recoupé avec des publications publiques et les sources internet citées ci-dessus. Il est conseillé de consulter les sources originales pour vérifier les détails techniques et les résultats.
Muse