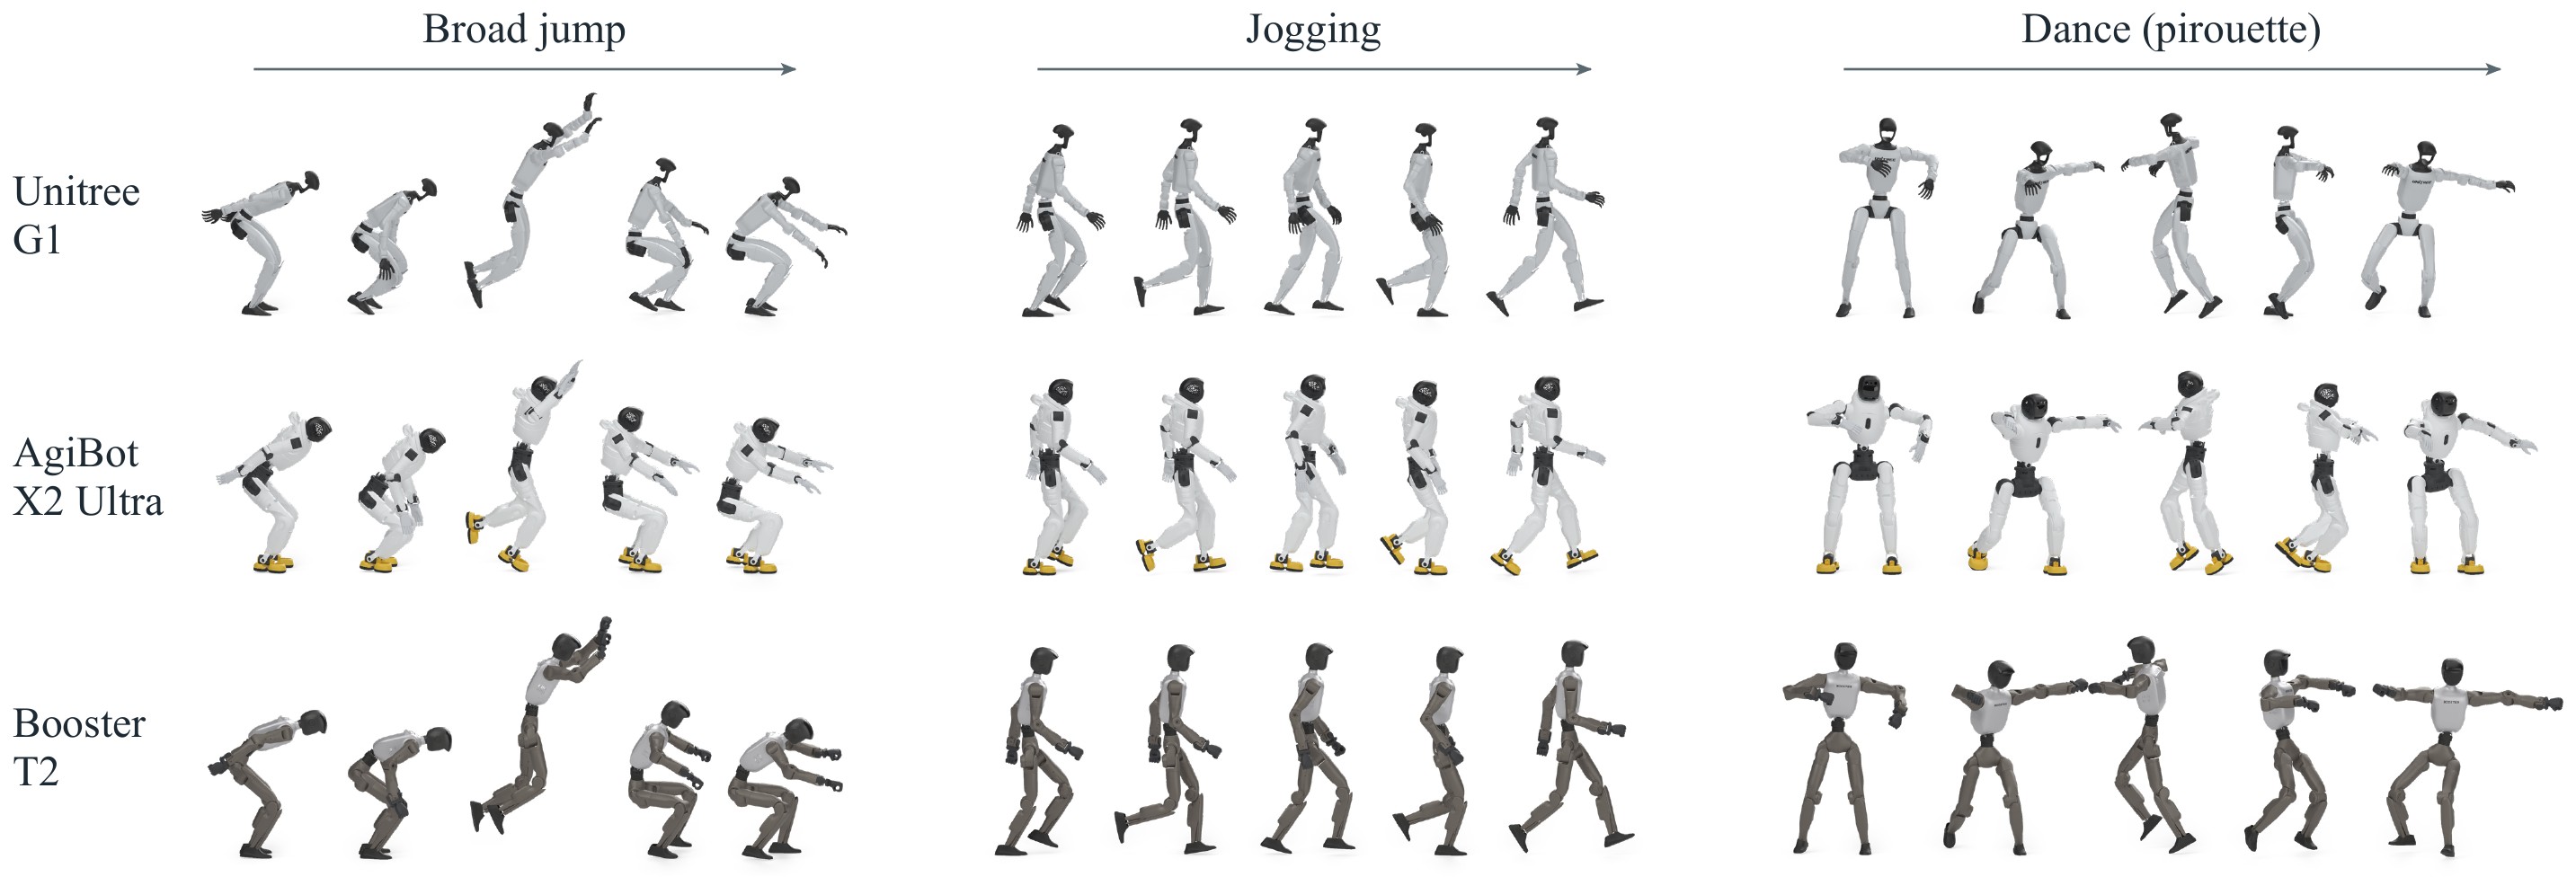
Forscher des California Institute of Technology (Caltech) und des Georgia Institute of Technology haben MorphMimic vorgestellt, ein System, das mit einem einzigen Weltmodell und einer einzigen Steuerungspolitik drei humanoide Roboter mit unterschiedlichen Körpern steuert: den Unitree G1, den AgiBot X2 Ultra und den Booster T2. Statt für jede Maschine einen eigenen Regler zu trainieren, behandelt das Projekt den Roboterkörper als Eingabe des Modells.
Die Herausforderung ist in der Robotik gut bekannt: Humanoide mit unterschiedlicher Geometrie, Masse und Aktuatorik benötigen in der Regel eigene Regler, was die Entwicklung teuer und langsam macht. MorphMimic bildet die Gelenke jedes Roboters auf ein gemeinsames kanonisches Layout mit 14 verfolgten Körpern ab und speist die Politik mit einem 125 Werte umfassenden Deskriptor zu Aktuatorik, Geometrie und Masse. So lernt dasselbe Netz, für jeden Körper passende Befehle zu erzeugen.
Das System erweitert SuperMimic, eine Methode, die Bewegungsverfolgung in einem differenzierbaren Weltmodell trainiert. In der Evaluation nutzten die Forscher 128.786 Bewegungsclips, die allen drei Robotern gemeinsam sind. Das vereinheitlichte Modell blieb in allen sechs getesteten Roboter-Schnittstellen-Kombinationen innerhalb von 0,02 des mittleren Ertrags der Spezialisten, bei Überlebensraten zwischen 99,7 % und 99,9 % in der Simulation.
Der Kontrast zu einem nur auf dem G1 trainierten Regler ist deutlich: Auf die anderen Roboter ohne neues Training angewendet, versagte er beim Booster T2 praktisch vollständig, mit Überlebensraten unter 2,1 % in allen Konfigurationen. Das Ergebnis stützt die These des Projekts: Erst das Training mit allen drei Körpern von Beginn an ermöglicht die Übertragung – nicht die nachträgliche Anpassung eines Spezialisten.
Eine wichtige Einschränkung ist zu beachten. Die meisten Ergebnisse stammen aus der Simulation in MuJoCo, und die Hardware-Validierung erfolgte nur am Unitree G1, der tanzte, ging und einem Bediener in Teleoperation folgte. Laut der Projektseite steht die Hardware für den AgiBot X2 Ultra und den Booster T2 noch aus. MorphMimic ist also vorerst eine vielversprechende Forschungsdemonstration geteilter Steuerung – kein fertiges Produkt für jeden Humanoiden.
Bestätigt sich der Ansatz auf weiteren realen Plattformen, könnte er die Entwicklung humanoider Roboter verbilligen: Neue Roboter würden bereits erlernte Bewegungsfähigkeiten erben, statt einen von Grund auf gebauten Regler zu benötigen. Die Autoren haben den Code des Projekts veröffentlicht.
Fontes
- MorphMimic — página oficial do projeto (Caltech / Georgia Tech)
- MorphMimic — artigo técnico (PDF)
- RoboHorizon — MorphMimic's 'Universal' AI Brain Controls a Zoo of Humanoid Robots
Bildnachweis: MorphMimic-Team (Caltech / Georgia Tech), über die offizielle Projektseite.
Transparenz: Dieser Artikel wurde mit Unterstützung künstlicher Intelligenz erstellt und mit öffentlichen Beiträgen sowie den oben genannten Internetquellen abgeglichen. Zur Prüfung technischer Details und Ergebnisse wird empfohlen, die Originalquellen zu konsultieren.
Muse