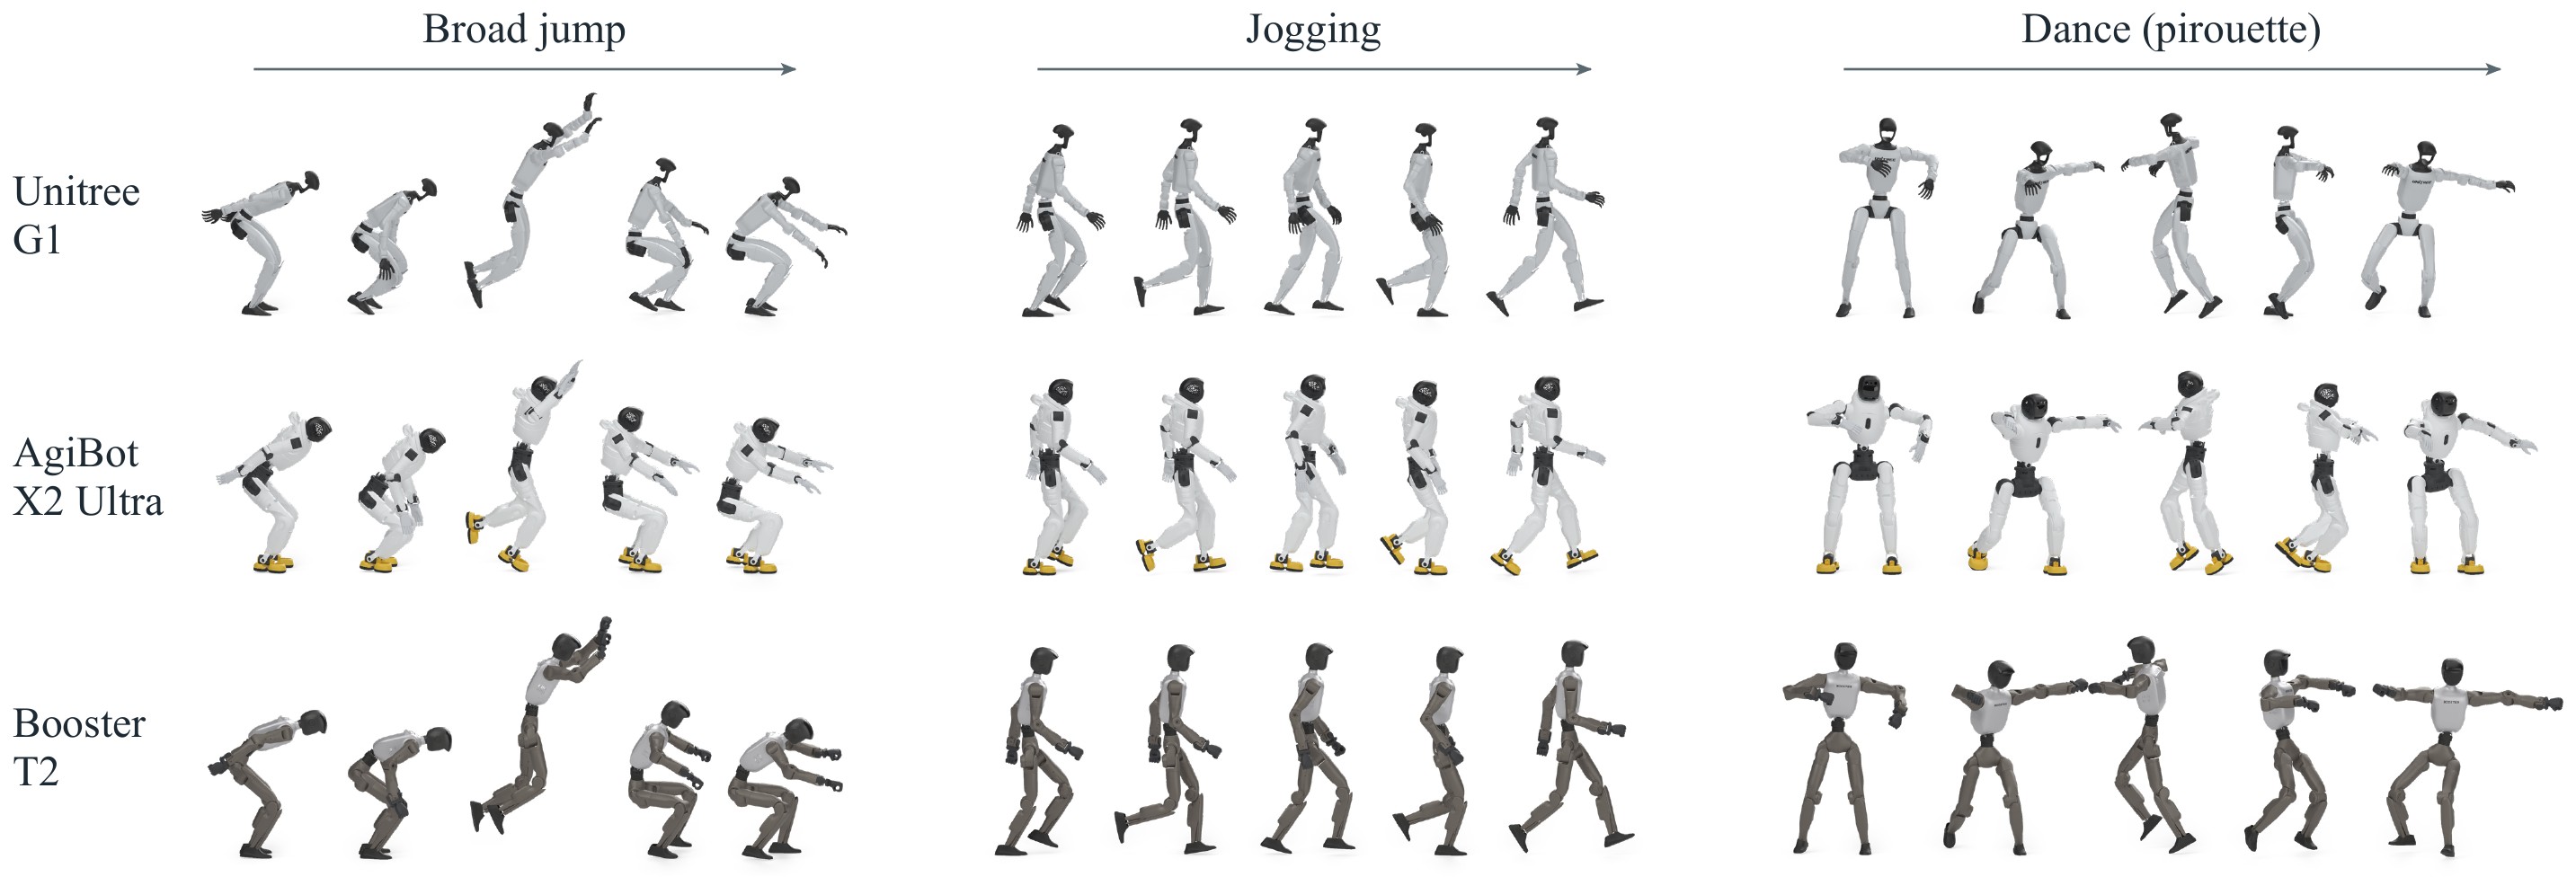
Pesquisadores do California Institute of Technology (Caltech) e do Georgia Institute of Technology apresentaram o MorphMimic, um sistema que usa um único modelo de mundo e uma única política de controle para três robôs humanoides com corpos diferentes: o Unitree G1, o AgiBot X2 Ultra e o Booster T2. Em vez de treinar um controlador dedicado para cada máquina, o projeto trata o corpo do robô como uma entrada do modelo.
O desafio é conhecido na robótica: humanoides com geometria, massa e atuadores distintos normalmente exigem controladores próprios, o que torna o desenvolvimento caro e lento. O MorphMimic mapeia as articulações de cada robô para um layout canônico comum, com 14 corpos rastreados, e alimenta a política com um descritor de 125 valores sobre atuação, geometria e massa. Assim, a mesma rede aprende a gerar comandos adequados a cada corpo.
O sistema é uma extensão do SuperMimic, método que treina o rastreamento de movimentos dentro de um modelo de mundo diferenciável. Na avaliação, os pesquisadores usaram 128.786 clipes de movimento comuns aos três robôs. O modelo unificado ficou dentro de 0,02 de retorno médio dos controladores especialistas em todas as seis combinações de robô e interface testadas, com taxas de sobrevivência entre 99,7% e 99,9% na simulação.
O contraste com um controlador treinado só para o G1 é marcante: aplicado aos outros robôs sem novo treino, ele praticamente falhou no Booster T2, com sobrevivência abaixo de 2,1% em todas as configurações. O resultado reforça a tese do projeto: treinar com os três corpos desde o início é o que permite a transferência, e não apenas adaptar um especialista depois.
Há um limite importante a observar. A maior parte dos resultados foi obtida em simulação, no MuJoCo, e a validação em hardware foi feita apenas no Unitree G1, que dançou, caminhou e seguiu um operador em teleoperação. Segundo a página do projeto, o hardware do AgiBot X2 Ultra e do Booster T2 ainda está pendente. Ou seja: o MorphMimic é, por enquanto, uma demonstração de pesquisa promissora de controle compartilhado — não um produto pronto para qualquer humanoide.
Se a abordagem se confirmar em mais plataformas reais, ela pode baratear o desenvolvimento de humanoides: novos robôs herdariam habilidades de movimento já aprendidas, em vez de exigir um controlador construído do zero. O código do projeto foi disponibilizado publicamente pelos autores.
Fontes
- MorphMimic — página oficial do projeto (Caltech / Georgia Tech)
- MorphMimic — artigo técnico (PDF)
- RoboHorizon — MorphMimic's 'Universal' AI Brain Controls a Zoo of Humanoid Robots
Crédito da imagem: equipe do MorphMimic (Caltech / Georgia Tech), via página oficial do projeto.
Transparência: esta matéria foi produzida com auxílio de inteligência artificial, com cruzamento de publicações públicas e das fontes da internet listadas acima. Recomenda-se consultar as fontes originais para verificar detalhes técnicos e resultados.
Muse