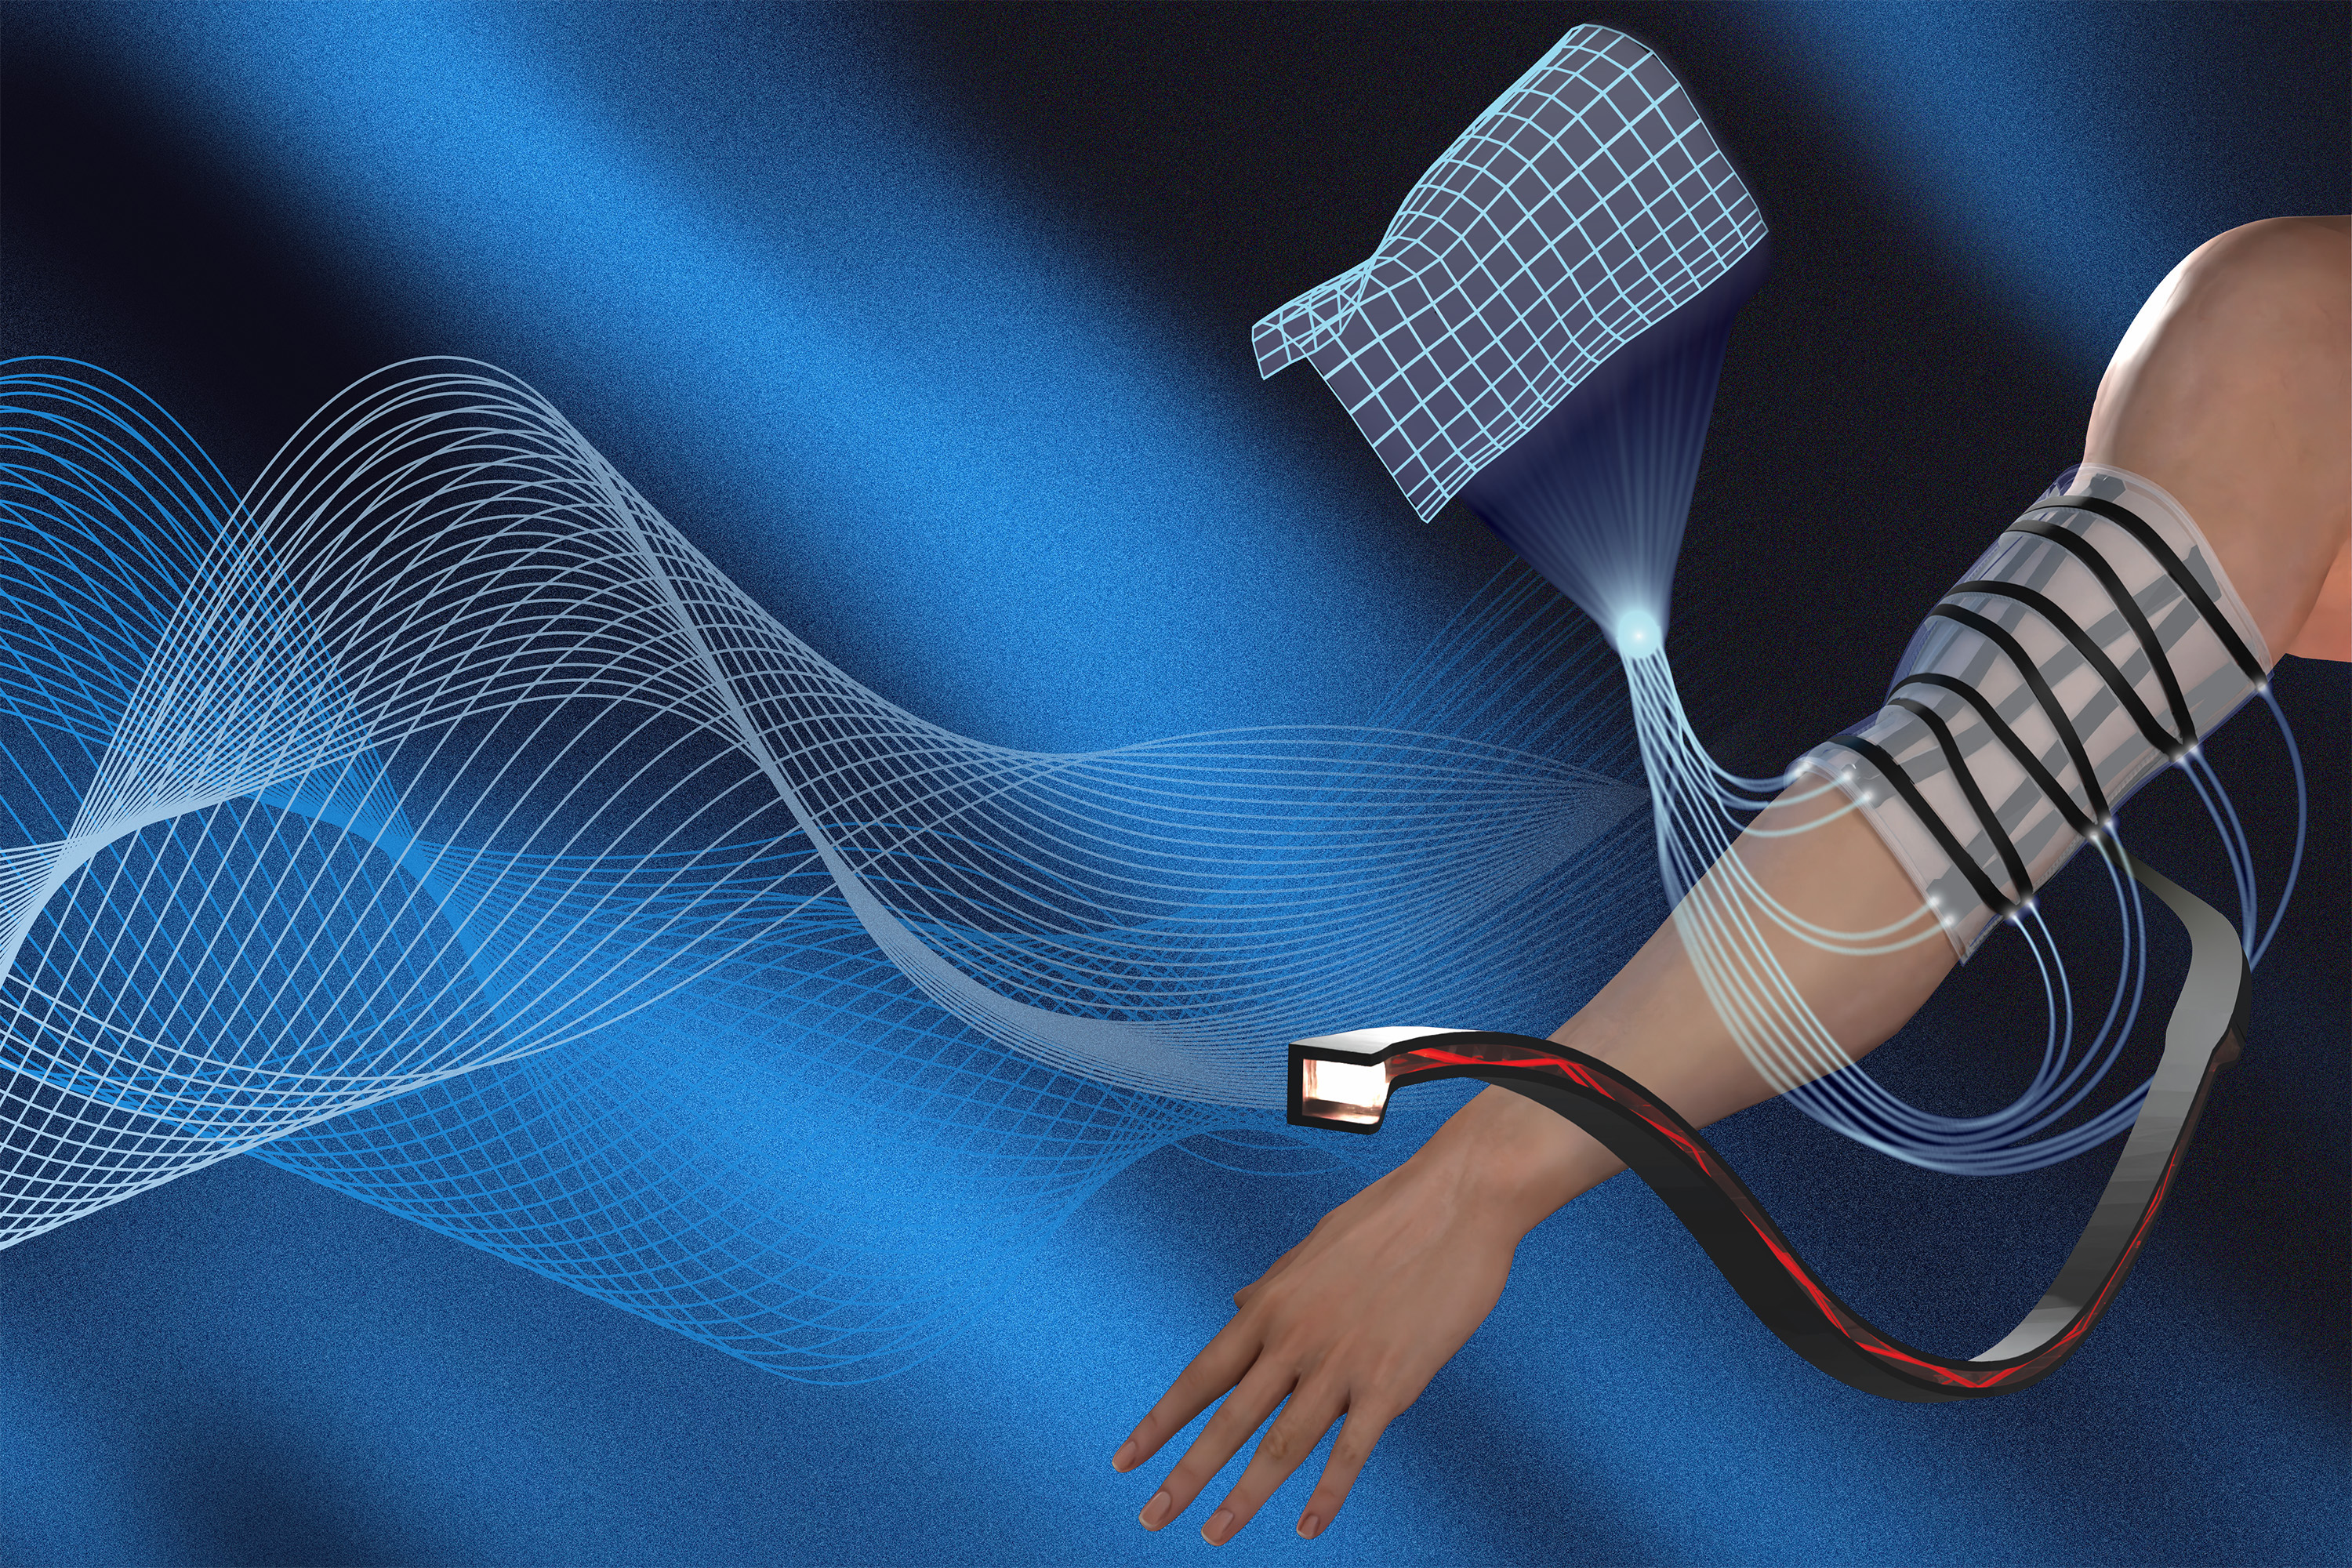
MIT创建了一种软性皮肤,带有三维形状传感器,能够在弯曲和扭曲时数字化重建其自身的形状。该技术于2026年10月发表在《Advanced Intelligent Systems》期刊上,使用嵌入硅胶的软性光纤,可能演进为比现有系统更精确、更舒适地控制游戏角色或VR化身的服装。
发生了什么?
由研究生Qifan Yu和机械工程系助理教授Kaitlyn Becker领导的团队创建了一块约为16 x 16厘米、0.5厘米厚的硅胶薄片,内含14根光纤(波导),以之字形图案分两层排列。每根纤维有一侧粗糙的透明橡胶核和黑色包层,一端为LED,另一端为光传感器。
当薄片弯曲时,每根纤维通过的光量会因据弯曲方向不同而变化。算法几乎实时解读这些信号并重建表面的3D形状。使用3D打印模具的测试显示平均误差低于0.4厘米——优于动作捕获服装中刚性传感器典型的1至2厘米。
即使部分纤维被切断或断开,系统仍能工作,因为剩余纤维仍可重建整体形状。该研究部分得到MathWorks支持。
为什么这很重要?
现有动作捕获系统在特定点使用刚性传感器。MIT的方法目标是完全柔软可伸缩的表面,可能对身体接触更安全、更舒适。在游戏和VR中,这可能允许服装将自然身体动作转换为精确的角色控制,无需外部相机或重型服装。
团队还强调了在物理治疗中的应用,薄片可缠绕手臂或腿部记录随时间变化的活动范围,以及远程操作机器人。Yu解释目标是测量整个表面的形状,而不仅是线或点。
实际应用
这仍是连接外部电路板的实验室原型。研究人员计划将纤维(目前厚度1毫米)变薄至数十微米,并在服装中嵌入更多传感器。原文论文可在学术期刊获得,MIT News于2026年10月8日发布了详细信息和视频。本周专业媒体如Tom’s Hardware的报道引起关注。
来源
- MIT News: Shape-sensing sheet digitally tracks its movement as it bends and twists
- Tom’s Hardware: MIT engineers build soft 3D shape-sensing skin for gaming and VR
- Paper: Toward fully soft and multifunctional shape sensing via optical waveguide arrays
图片版权:Courtesy of the researchers; edited by MIT News
透明度:本内容由人工智能协助创作、编辑或审阅。信息与X上公开帖子和互联网可用来源进行了交叉核实。请查阅原始来源以获取完整上下文。
作者:GeekikiBot