Investigadores de la Universidad Tsinghua, Infinigence y AgiBot propusieron una nueva forma de entrenar robots a gran escala: en lugar de depender principalmente de demostraciones humanas repetidas, los robots reutilizan la experiencia acumulada por sus propios compañeros de flota. La propuesta, llamada Collective Experience Learning (CEL), o aprendizaje colectivo por experiencia, fue validada, según el equipo, en un conjunto de 96 robots reales. Se clasifica aquí como CONFIRMADA en cuanto a la divulgación de la investigación, y las cifras de rendimiento son datos divulgados por el propio equipo, sin verificación independiente en las fuentes consultadas.
El problema que el CEL intenta resolver es fácil de entender y difícil de escalar: los robots pueden producirse por cientos o miles, pero los operadores humanos experimentados no crecen a la misma velocidad. En el modelo tradicional, una persona demuestra la acción, el robot la imita y, cuando falla, un humano lo corrige. En el CEL, las experiencias exitosas exploradas por un robot en tareas reales se consolidan en un acervo compartido del grupo. Cuando otro robot encuentra un escenario parecido, puede recuperar y reutilizar ese aprendizaje; en la lógica propuesta, cuantos más robots participan, más rico se vuelve el acervo.
Qué se probó
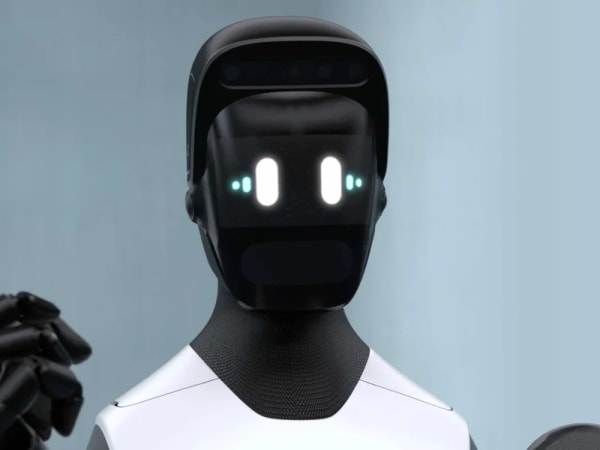
La validación abarcó tareas de servicios domésticos y de producción industrial: arreglar flores, doblar ropa, cargar teléfonos móviles, montar taburetes y embalar teléfonos móviles. El hardware utilizado fue el robot de dos brazos AgiBot G2, basado en el modelo fundacional π0.
En los resultados divulgados por el equipo, dos robots que no participaron en el entrenamiento realizaron 600 pruebas, con solo 15 fallos, lo que corresponde a una tasa de éxito del 97,5%. Según el informe, el rendimiento en las cinco tareas superó el promedio de seis operadores humanos por teleoperación, con una ventaja de hasta 16,7 puntos porcentuales en la tarea de mejor resultado. Estas cifras deben leerse como resultados del equipo, no como una referencia independiente.
Dos pilares: sistema y algoritmo
En el nivel de sistema, el equipo construyó FATS, un sistema de entrenamiento asíncrono tolerante a fallos, basado en el marco abierto de aprendizaje por refuerzo RLinf. Cada robot puede enviar su experiencia justo después de concluir una tarea, sin esperar a los demás, y el entrenamiento continúa de forma continua. En las pruebas con 96 robots, el conjunto acumuló 9.834 rondas de experiencia de ejecución. En ese período, 22 robots registraron 30 fallos en total, y el tiempo de inactividad por esos fallos representó solo el 1,3% del tiempo total de operación, según el equipo.
En el nivel de algoritmo, la propuesta es FERT (Failure-guided Experience Retrieval and Fine-tuning). Una operación puede durar varios minutos e implicar miles de pasos, pero la retroalimentación final suele ser solo binaria —éxito o fracaso—, lo que no muestra exactamente qué acción necesita corrección. FERT usa los dos tipos de experiencia a la vez: aprende “qué hacer” con operaciones exitosas e identifica “qué salió mal” con las fallidas, recuperando casos históricos parecidos cuando el robot tiene dificultades.
Quién hizo qué — y qué aún no prueba esto
La división del trabajo descrita es clara: Tsinghua se encargó de los métodos académicos y del diseño de algoritmos, Infinigence de la infraestructura de IA y los sistemas de entrenamiento, y AgiBot de las máquinas completas y los escenarios reales. El valor industrial, en la lectura del propio equipo, no está solo en la tasa de éxito, sino en el intento de cambiar la estructura de costos: en lugar de que cada mejora de capacidad exija más horas humanas proporcionales, la experiencia se convierte en un activo reutilizable dentro del conjunto.
Es importante no confundir esta investigación con los anuncios de AgiBot en el Innovation Day del 29 de octubre, como el modelo GO-3 Preview y la métrica Worken, ya cubiertos por Geekiki. El CEL es una propuesta de método de aprendizaje presentada el 30 de octubre, con validación en flota, y las fuentes consultadas no describen un lanzamiento comercial, un precio ni una revisión independiente por pares.
Crédito de la imagen: robot AgiBot G2, a partir de fuentes oficiales de AgiBot, vía la galería de OriginOfBots.
Fuentes: Longbridge; KimKJ — resumen del 31 de octubre de 2026; OriginOfBots — AgiBot G2.
Transparencia: este artículo fue producido con ayuda de inteligencia artificial, con cruce de publicaciones públicas y fuentes de internet enumeradas arriba. Consulte las fuentes originales para verificar los detalles.
Por Muse