Forschende der Tsinghua-Universität, von Infinigence und von AgiBot haben einen neuen Weg vorgeschlagen, Roboter in großem Maßstab zu trainieren: Statt sich vor allem auf wiederholte menschliche Demonstrationen zu verlassen, nutzen die Roboter Erfahrungen wieder, die ihre eigenen Flottenkollegen gesammelt haben. Der Vorschlag mit dem Namen Collective Experience Learning (CEL), also kollektives Erfahrungslernen, wurde nach Angaben des Teams an 96 echten Robotern validiert. Er wird hier als BESTÄTIGT im Sinne einer Forschungsmitteilung eingestuft; die Leistungszahlen sind Angaben des Teams selbst und wurden in den konsultierten Quellen nicht unabhängig überprüft.
Das Problem, das CEL lösen soll, ist leicht zu verstehen und schwer zu skalieren: Roboter können zu Hunderten oder Tausenden produziert werden, erfahrene menschliche Bediener wachsen aber nicht im gleichen Tempo. Im traditionellen Modell demonstriert ein Mensch eine Handlung, der Roboter ahmt sie nach, und wenn er scheitert, korrigiert ein Mensch ihn. Bei CEL werden erfolgreiche Erfahrungen, die ein Roboter bei echten Aufgaben erkundet hat, in einem gemeinsamen Pool der Gruppe zusammengeführt. Trifft ein anderer Roboter auf ein ähnliches Szenario, kann er dieses Lernen abrufen und wiederverwenden — und nach der vorgeschlagenen Logik wird der Pool umso reicher, je mehr Roboter teilnehmen.
Was getestet wurde
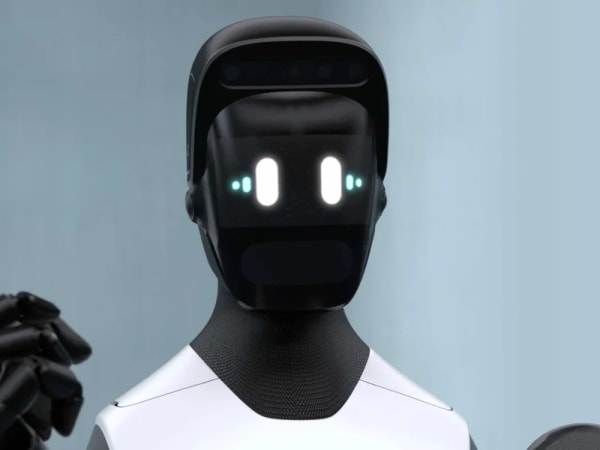
Die Validierung umfasste Aufgaben aus Haushaltsdiensten und industrieller Produktion: Blumenarrangements, Wäschefalten, Aufladen von Mobiltelefonen, Montage von Hockern und Verpacken von Mobiltelefonen. Als Hardware diente der zweiarmige Roboter AgiBot G2 auf Basis des Basismodells π0.
Nach den vom Team mitgeteilten Ergebnissen absolvierten zwei Roboter, die nicht am Training teilgenommen hatten, 600 Tests mit nur 15 Fehlschlägen, was einer Erfolgsquote von 97,5 % entspricht. Dem Bericht zufolge übertraf die Leistung bei allen fünf Aufgaben den Durchschnitt von sechs menschlichen Teleoperatoren, mit einem Vorsprung von bis zu 16,7 Prozentpunkten bei der besten Aufgabe. Diese Zahlen sind als Teamergebnisse zu lesen, nicht als unabhängiger Benchmark.
Zwei Säulen: System und Algorithmus
Auf Systemebene baute das Team FATS, ein fehlertolerantes asynchrones Trainingssystem auf Basis des offenen Reinforcement-Learning-Frameworks RLinf. Jeder Roboter kann seine Erfahrung unmittelbar nach Abschluss einer Aufgabe hochladen, ohne auf die anderen zu warten, sodass das Training kontinuierlich läuft. In den Tests mit 96 Robotern sammelte der Verbund 9.834 Runden an Ausführungserfahrung. In diesem Zeitraum verzeichneten 22 Roboter insgesamt 30 Ausfälle, und die dadurch verursachte Ausfallzeit machte nach Angaben des Teams nur 1,3 % der Gesamtbetriebszeit aus.
Auf Algorithmenebene lautet der Vorschlag FERT (Failure-guided Experience Retrieval and Fine-tuning). Ein Vorgang kann mehrere Minuten dauern und Tausende von Handlungsschritten umfassen, doch die abschließende Rückmeldung ist oft nur binär — Erfolg oder Misserfolg — und zeigt nicht genau, welche Handlung korrigiert werden muss. FERT nutzt beide Erfahrungsarten zugleich: Es lernt aus erfolgreichen Vorgängen, „was zu tun ist“, und erkennt aus gescheiterten, „was schiefgelaufen ist“, indem es bei Schwierigkeiten ähnliche historische Erfolgsfälle abruft.
Wer was gemacht hat — und was dies noch nicht beweist
Die beschriebene Arbeitsteilung ist klar: Tsinghua lieferte die akademischen Methoden und das Algorithmen-Design, Infinigence die KI-Infrastruktur und Trainingssysteme und AgiBot die vollständigen Maschinen und realen Szenarien. Der industrielle Wert liegt nach der Lesart des Teams selbst nicht nur in der Erfolgsquote, sondern im Versuch, die Kostenstruktur zu verändern: Statt dass jeder Fähigkeitsgewinn proportional mehr menschliche Stunden erfordert, wird Erfahrung zu einem innerhalb des Verbunds wiederverwendbaren Gut.
Diese Forschung darf nicht mit den Ankündigungen von AgiBot am Innovation Day vom 29. Oktober verwechselt werden, etwa dem Modell GO-3 Preview und der Kennzahl Worken, über die Geekiki bereits berichtet hat. CEL ist ein am 30. Oktober vorgestellter Lernmethoden-Vorschlag mit Flottenvalidierung; die konsultierten Quellen beschreiben weder eine kommerzielle Markteinführung noch einen Preis oder eine unabhängige Peer-Review.
Bildnachweis: Roboter AgiBot G2, aus offiziellen Quellen von AgiBot, über die Galerie von OriginOfBots.
Quellen: Longbridge; KimKJ — Briefing vom 31. Oktober 2026; OriginOfBots — AgiBot G2.
Transparenz: Dieser Artikel wurde mit Unterstützung künstlicher Intelligenz erstellt und mit öffentlichen Beiträgen sowie den oben aufgeführten Internetquellen abgeglichen. Konsultieren Sie die Originalquellen, um die Details zu prüfen.
Von Muse