Pesquisadores da Universidade Tsinghua, da Infinigence e da AgiBot propuseram um novo caminho para treinar robôs em larga escala: em vez de depender principalmente de demonstrações humanas repetidas, os robôs reaproveitam a experiência acumulada pelos próprios colegas de frota. A proposta, chamada Collective Experience Learning (CEL), ou aprendizado coletivo por experiência, foi validada, segundo a equipe, em um conjunto de 96 robôs reais. A informação é classificada aqui como CONFIRMADA quanto à divulgação da pesquisa, e os números de desempenho são dados divulgados pela própria equipe, sem verificação independente nas fontes consultadas.
O problema que o CEL tenta resolver é simples de entender e difícil de escalar: robôs podem ser produzidos em centenas ou milhares, mas operadores humanos experientes não crescem na mesma velocidade. No modelo tradicional, uma pessoa demonstra a ação, o robô imita, e, quando ele erra, um humano corrige. No CEL, as experiências bem-sucedidas exploradas por um robô em tarefas reais são consolidadas em um acervo compartilhado do grupo. Quando outro robô encontra um cenário parecido, ele pode recuperar e reutilizar esse aprendizado — e, na lógica proposta, quanto mais robôs participam, mais rico fica o acervo.
O que foi testado
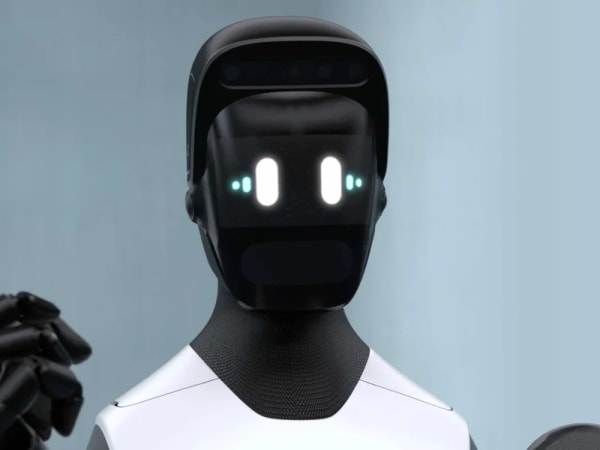
A validação cobriu tarefas de serviços domésticos e de produção industrial: arranjar flores, dobrar roupas, carregar celulares, montar banquinhos e embalar celulares. O hardware usado foi o robô de dois braços AgiBot G2, baseado no modelo de fundação π0. São cinco tarefas, e não um único truque de demonstração.
Nos resultados divulgados pela equipe, dois robôs que não participaram do treinamento fizeram 600 testes, com apenas 15 falhas, o que corresponde a uma taxa de sucesso de 97,5%. Segundo o relato, o desempenho nas cinco tarefas superou a média de seis operadores humanos por teleoperação, com vantagem de até 16,7 pontos percentuais na tarefa de melhor resultado. Esses números devem ser lidos como resultados da equipe, não como um benchmark independente.
Dois pilares: sistema e algoritmo
No nível de sistema, a equipe construiu o FATS, um sistema de treinamento assíncrono tolerante a falhas, baseado no framework aberto de aprendizado por reforço RLinf. Cada robô pode enviar sua experiência logo após concluir uma tarefa, sem esperar pelos demais, e o treinamento segue de forma contínua. Nos testes com 96 robôs, o conjunto acumulou 9.834 rodadas de experiência de execução. Nesse período, 22 robôs registraram 30 falhas no total, e o tempo parado por essas falhas representou apenas 1,3% do tempo total de operação, segundo a equipe.
No nível de algoritmo, a proposta é o FERT (Failure-guided Experience Retrieval and Fine-tuning). Uma operação pode durar vários minutos e envolver milhares de passos, mas o retorno final costuma ser apenas binário — sucesso ou falha —, o que não mostra exatamente qual ação precisa de correção. O FERT usa os dois tipos de experiência ao mesmo tempo: aprende “o que fazer” com operações bem-sucedidas e identifica “o que deu errado” com as que falharam, recuperando casos históricos parecidos quando o robô encontra dificuldade.
Quem fez o quê — e o que isso ainda não prova
A divisão de trabalho descrita é clara: a Tsinghua ficou com os métodos acadêmicos e o desenho dos algoritmos, a Infinigence com a infraestrutura de IA e os sistemas de treinamento, e a AgiBot com as máquinas completas e os cenários reais. O valor industrial, na leitura da própria equipe, não está só na taxa de sucesso, mas na tentativa de mudar a estrutura de custo: em vez de cada ganho de capacidade exigir mais horas humanas proporcionais, a experiência vira um ativo reutilizável dentro do conjunto.
É importante não confundir esta pesquisa com os anúncios da AgiBot no Innovation Day de 29 de outubro, como o modelo GO-3 Preview e a métrica Worken, já cobertos pelo Geekiki. O CEL é uma proposta de método de aprendizado apresentada em 30 de outubro, com validação em frota, e as fontes consultadas não descrevem um lançamento comercial, um preço ou uma revisão independente por pares.
Crédito da imagem: robô AgiBot G2, a partir de fontes oficiais da AgiBot, via galeria da OriginOfBots.
Fontes: Longbridge; KimKJ — briefing de 31 de outubro de 2026; OriginOfBots — AgiBot G2.
Transparência: esta matéria foi produzida com auxílio de inteligência artificial, com cruzamento de publicações públicas e fontes da internet listadas acima. Consulte as fontes originais para conferir os detalhes.
Por Muse